Autor: Firma Arnold NextG

Motorsports as a Key to Technological Development: Arnold NextG Makes Its Presence Felt at the Nürburgring

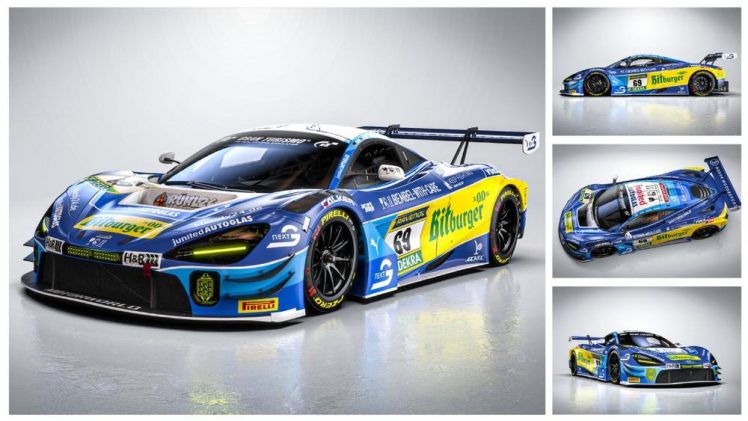
Arnold NextG is participating in the sponsorship of Dörr Motorsport at the 2026 Nürburgring 24-Hour Race. The McLaren 720S GT3 Evo will compete in a design inspired by the legendary Benetton B195, with which Michael Schumacher won his second Formula 1 world championship title in 1995. The drivers’ suits also reflect the iconic retro look; […]

Read More
Motorsport als Schlüssel zur Technologieentwicklung: Arnold NextG zeigt Präsenz am Nürburgring

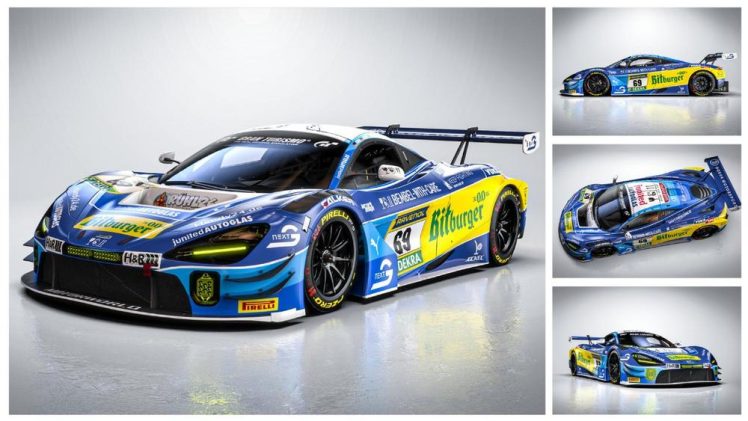
Arnold NextG beteiligt sich am Sponsoring von Dörr Motorsport beim 24-Stunden-Rennen Nürburgring 2026. Der McLaren 720S GT3 Evo tritt in einem Design an, das vom legendären Benetton B195 inspiriert ist, mit dem Michael Schumacher 1995 seinen zweiten Formel-1-Weltmeistertitel gewann. Auch die Fahreranzüge greifen den ikonischen Retro-Look auf; zwei Overalls werden nach dem Rennen zugunsten der […]

Read More

Why Vehicle Control Is Becoming a Critical Factor in Autonomous Systems

An autonomous commercial vehicle is on the road in daily operation. The route is known, the surroundings are mapped, and the sensors provide stable data. Then the situation changes: The road surface becomes uneven, a sensor reading deviates briefly, an actuator reacts with a delay. The vehicle recognizes the situation. The question is not whether […]

Read More

Warum Fahrzeugkontrolle zum entscheidenden Faktor autonomer Systeme wird

Ein autonomes Nutzfahrzeug ist im täglichen Einsatz unterwegs. Die Route ist bekannt, die Umgebung kartiert, die Sensorik liefert stabile Daten. Dann verändert sich die Situation: Der Untergrund wird uneben, ein Signalwert weicht kurzfristig ab, ein Aktor reagiert verzögert. Das Fahrzeug erkennt die Situation. Die Frage ist nicht, ob es sie erkennt. Die entscheidende Frage ist: […]

Read More

Arnold NextG Blogspot: Wenn Intelligenz handeln muss

Autonome Systeme werden häufig über ihre kognitiven Fähigkeiten definiert: Wahrnehmung, Planung, Entscheidungsfindung. Fortschritte in der künstlichen Intelligenz haben genau in diesen Bereichen enorme Dynamik erzeugt. Die zugrunde liegende Annahme ist klar: Je präziser Modelle und Algorithmen werden, desto näher rückt vollständige Autonomie. Diese Perspektive greift jedoch zu kurz. Ein autonomes Fahrzeug operiert nicht im digitalen […]

Read More

Arnold NextG Blogspot: Why Drive-by-Wire Doesn’t Emerge from the Hype Around Autonomy

Technological maturity in autonomous driving is often measured by visible metrics: test kilometers, the performance of AI models, or the scope of development programs. From this perspective, vehicle control appears to be a necessary foundation—relevant, but largely resolved. This classification falls short. The decisive challenges of autonomous systems lie not in how vehicles perceive their […]

Read More

Arnold NextG Blogspot: Warum Drive-by-Wire nicht im Autonomie-Hype entsteht

Technologische Reife im autonomen Fahren wird häufig an sichtbaren Größen gemessen: Testkilometer, Leistungsfähigkeit von KI-Modellen oder Umfang von Entwicklungsprogrammen. Fahrzeugkontrolle erscheint in dieser Perspektive als notwendige Grundlage – relevant, aber weitgehend gelöst. Diese Einordnung greift zu kurz. Die entscheidenden Herausforderungen autonomer Systeme liegen nicht dort, wo Fahrzeuge ihre Umgebung wahrnehmen, sondern dort, wo sie handeln […]

Read More

Arnold NextG Blogspot: Drive-by-Wire Decoded – Warum Force Feedback für autonome Systeme entscheidend ist

Force Feedback wird oft als Komfortfunktion verstanden. In autonomen und teleoperierten Fahrzeugen wird es jedoch zu einem entscheidenden Bestandteil der Fahrzeugkontrolle – als direkte Rückkopplung aus der realen Physik. In modernen Fahrzeugen wird Rückmeldung am Lenkrad oder Bediengerät häufig gezielt gefiltert. Elektrische Servolenkungen glätten Kräfte und erzeugen ein gewünschtes Lenkgefühl. Force Feedback erscheint in diesem […]

Read More