Autor: Firma Arnold NextG

Teleoperation with Drive-by-Wire: Why Remote Control Requires a Closed-Loop Vehicle Control System

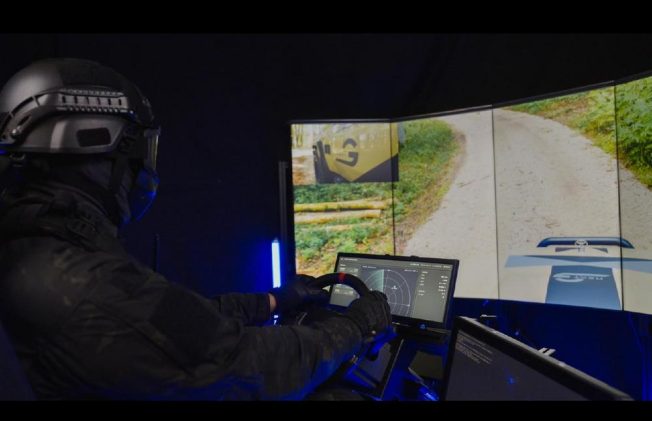
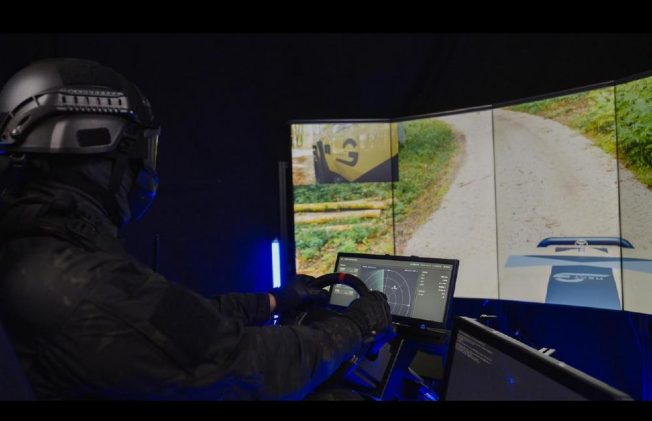
Teleoperation relocates the operator’s station outside the vehicle. Technically, however, this involves much more than just a change in the location from which a person issues commands to steer, brake, or accelerate. In a conventionally operated platform, the driver receives continuous feedback from the vehicle: via the steering wheel and pedals, through acceleration, sounds, or […]

Read More
Teleoperation mit Drive-by-Wire: Warum Fernsteuerung einen geschlossenen Fahrzeugregelkreis braucht

Teleoperation verschiebt den Bedienplatz aus dem Fahrzeug. Technisch verändert sich damit jedoch wesentlich mehr als der Ort, an dem ein Mensch Lenken, Bremsen oder Beschleunigen anfordert. Bei einer konventionell geführten Plattform erhält der Fahrer kontinuierlich Rückmeldungen aus dem Fahrzeug: über Lenkrad und Pedale, über Beschleunigungen, Geräusche oder die unmittelbare Reaktion auf den Untergrund. Befindet sich […]

Read More

Defense Retrofit with Drive-by-Wire: How Existing Platforms Are Being Modernized for Digital Vehicle Control

Military vehicles are designed for long service lives. Many platforms remain in service for decades and are modernized several times during that period. At the same time, their missions—and thus the requirements for vehicle architecture—are changing: teleoperation, autonomous driving functions, and connected modes of operation require that vehicles not only communicate digitally but can also […]

Read More

Defence Retrofit mit Drive-by-Wire: Wie Bestandsplattformen für digitale Fahrzeugsteuerung modernisiert werden

Militärische Fahrzeuge sind für lange Nutzungszyklen ausgelegt. Viele Plattformen bleiben über Jahrzehnte im Einsatz und werden während dieser Zeit mehrfach modernisiert. Gleichzeitig verändern sich ihre Aufgaben und damit die Anforderungen an die Fahrzeugarchitektur: Teleoperation, autonome Fahrfunktionen und vernetzte Betriebsformen setzen voraus, dass Fahrzeuge nicht nur digital kommunizieren, sondern auch digital gesteuert werden können. Für OEMs, […]

Read More

Functional Safety for Drive-by-Wire: How a Comprehensive Safety Case Demonstrates Safety from Requirements Through to Operation

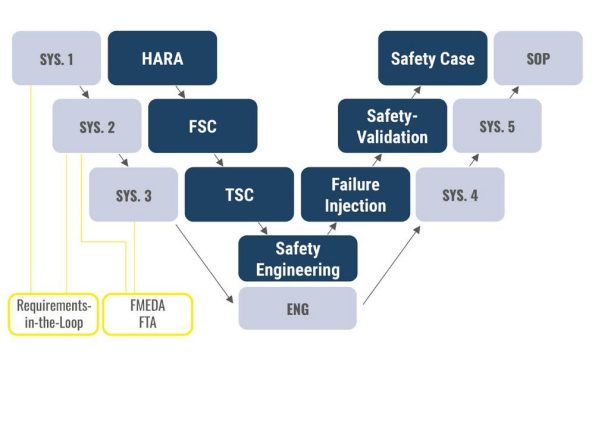
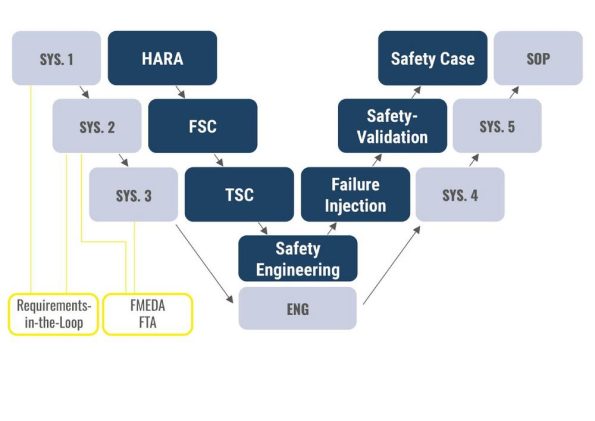
A safety-critical drive-by-wire system may be technically sound in its design. For OEMs, Tier 1 suppliers, and system integrators, however, that alone is not enough. Functional safety must be verifiably demonstrated—both to auditors and regulatory agencies as well as within the organization’s own development team: Why was a safety objective defined? What requirements were derived […]

Read More

Functional Safety für Drive-by-Wire: Wie ein durchgängiger Safety Case Sicherheit von der Anforderung bis zum Betrieb nachweist

Ein sicherheitskritisches Drive-by-Wire-System kann technisch überzeugend ausgelegt sein. Für OEMs, Tier-1-Zulieferer und Systemintegratoren reicht das allein jedoch nicht aus. Funktionale Sicherheit muss nachvollziehbar nachgewiesen werden – gegenüber Gutachtern und Genehmigungsstellen ebenso wie innerhalb der eigenen Entwicklungsorganisation: Warum wurde ein Sicherheitsziel definiert? Welche Anforderungen wurden daraus abgeleitet? Wie setzt die Systemarchitektur diese Anforderungen um? Und welche […]

Read More

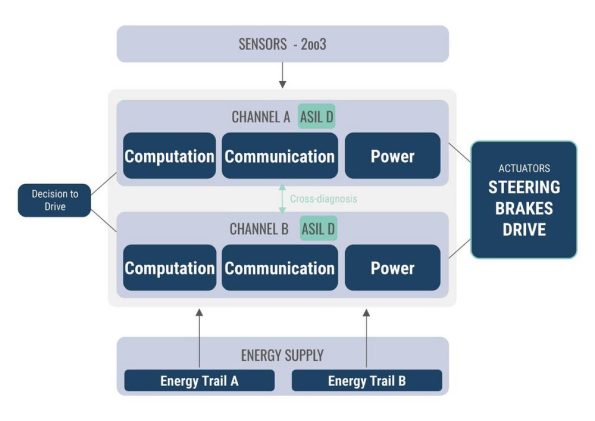
Fully Fail-Operational Drive-by-Wire: When the Safe State Means Continuing to Drive

In traditional vehicle systems, a safety strategy may involve shutting down a malfunctioning function and returning control to the driver. But what happens when there is no longer a driver available as a fallback? For autonomous and teleoperated vehicles, this changes a fundamental assumption of the safety architecture: the safe state can no longer simply […]

Read More

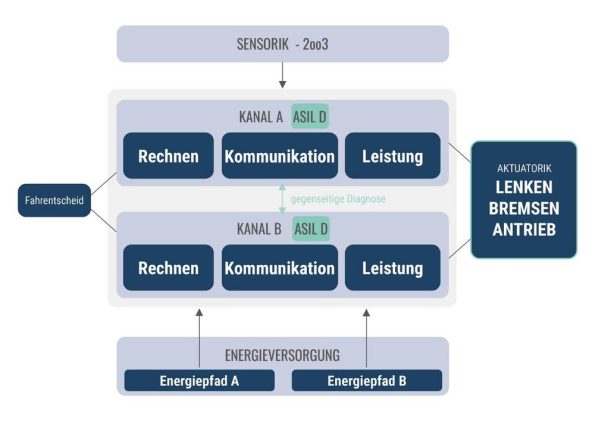
Fully Fail-Operational Drive-by-Wire: Wenn der sichere Zustand Weiterfahren heißt

Bei klassischen Fahrzeugsystemen kann eine Sicherheitsstrategie darin bestehen, eine fehlerhafte Funktion abzuschalten und die Kontrolle an den Fahrer zurückzugeben. Doch was passiert, wenn kein Fahrer mehr als Rückfallebene zur Verfügung steht? Für autonome und teleoperierte Fahrzeuge verändert sich damit eine grundlegende Annahme der Sicherheitsarchitektur: Der sichere Zustand kann nicht mehr grundsätzlich „aus“ bedeuten. Die Kontrolle […]

Read More

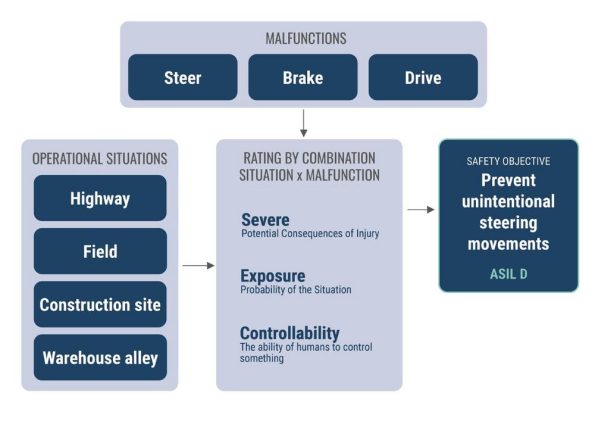
Functional Safety for Drive-by-Wire: When the Most Stringent Requirement Sets the Standard

An autonomous shuttle in city traffic, a tractor in a field, or a wheel loader on a construction site operate in different risk environments. Accordingly, different standards apply to functional safety. But what happens when a drive-by-wire platform is to be used in multiple such environments? In that case, it is not enough to simply […]

Read More

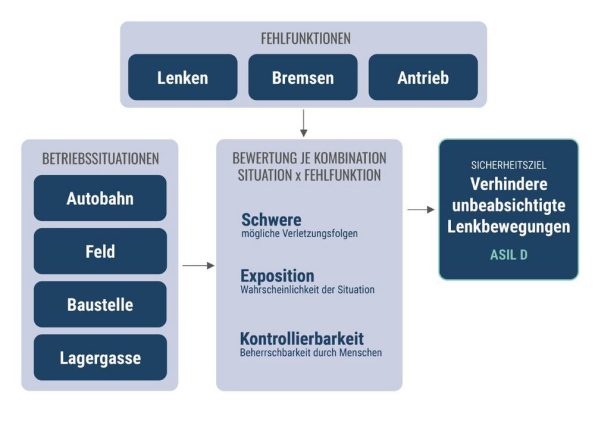
Functional Safety für Drive-by-Wire: Wenn die strengste Anforderung den Maßstab setzt

Ein autonomes Shuttle im Stadtverkehr, ein Traktor auf dem Feld oder ein Radlader auf der Baustelle bewegen sich in unterschiedlichen Risikowelten. Entsprechend gelten unterschiedliche Normen für die funktionale Sicherheit. Was aber passiert, wenn eine Drive-by-Wire-Plattform in mehreren dieser Welten eingesetzt werden soll? Dann reicht es nicht, einzelne Normen nebeneinander zu erfüllen. Die unterschiedlichen Sicherheitsanforderungen müssen […]

Read More